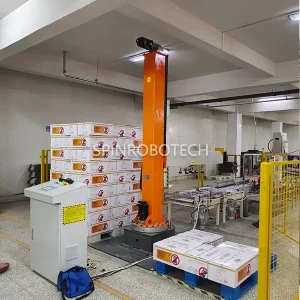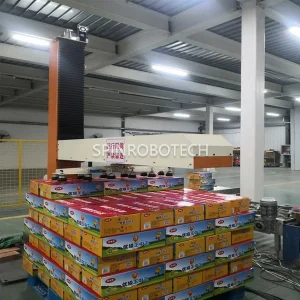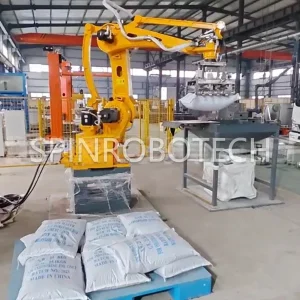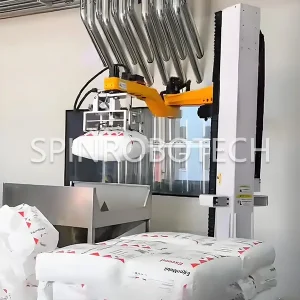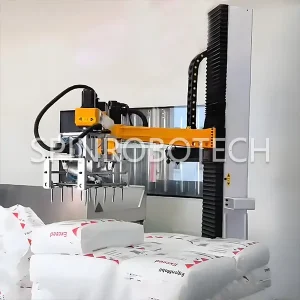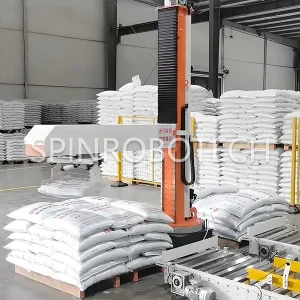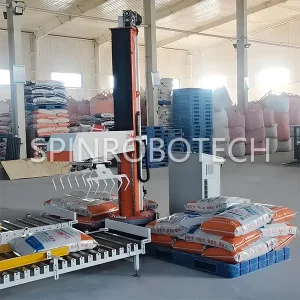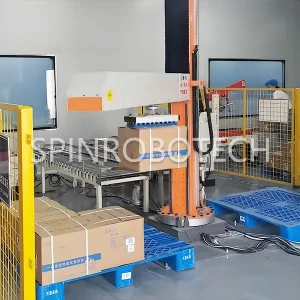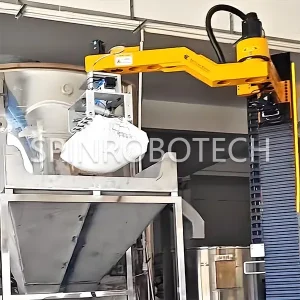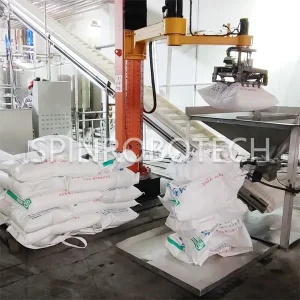
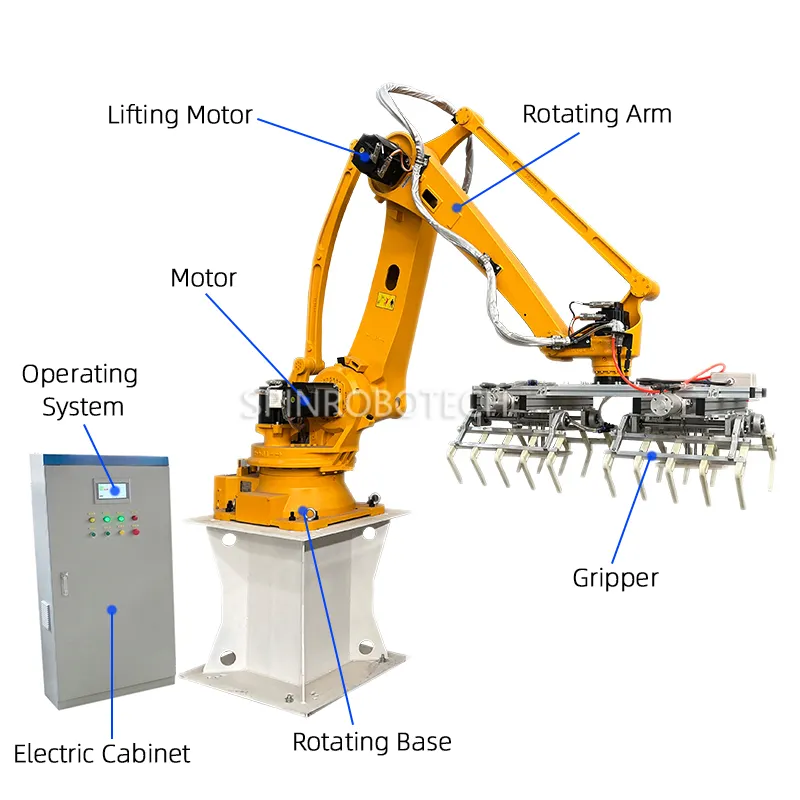
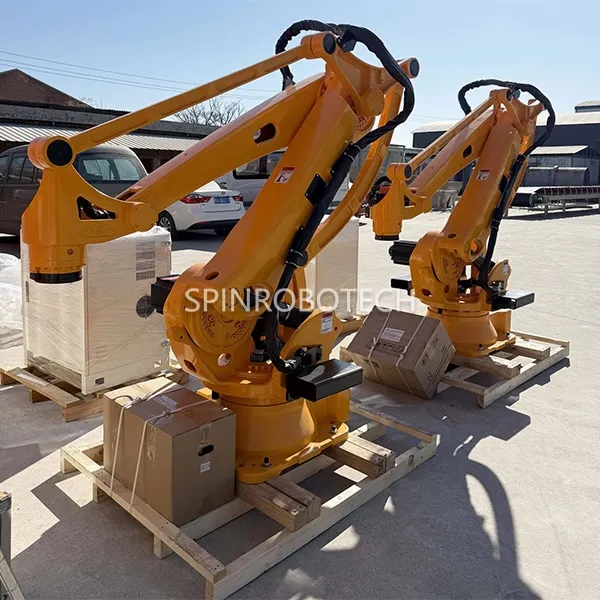

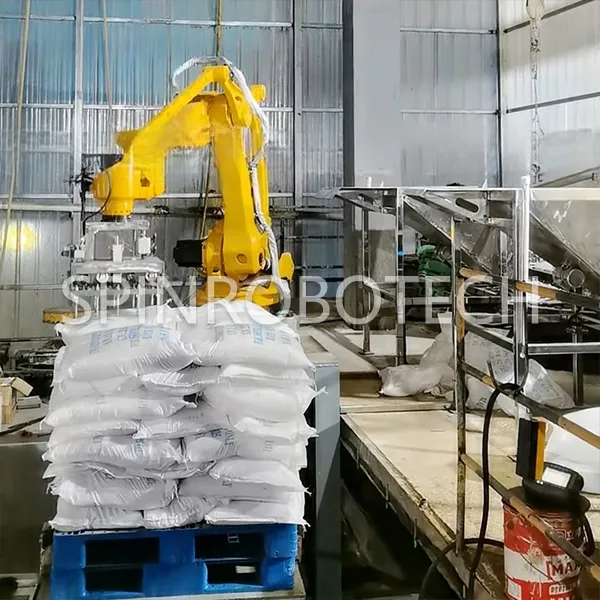
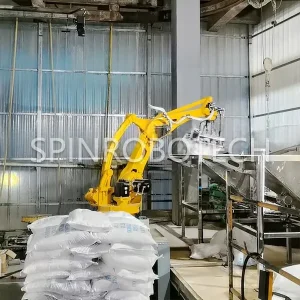
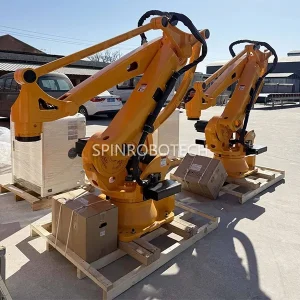

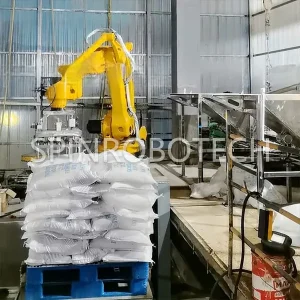
آلة إزالة أكياس الذراع الروبوتية, منصة نقالة ذات محور مفصلي مخصصة & جهاز إزالة الباليتات لأكياس 25 كجم من حبيبات كبريتات الزنك, مجهزة بكاميرا رؤية ثلاثية الأبعاد, القابض المخصص والقادوس, إزالة منصات الذراع الروبوتية الأوتوماتيكية & روبوت المنصات مع شهادة CE
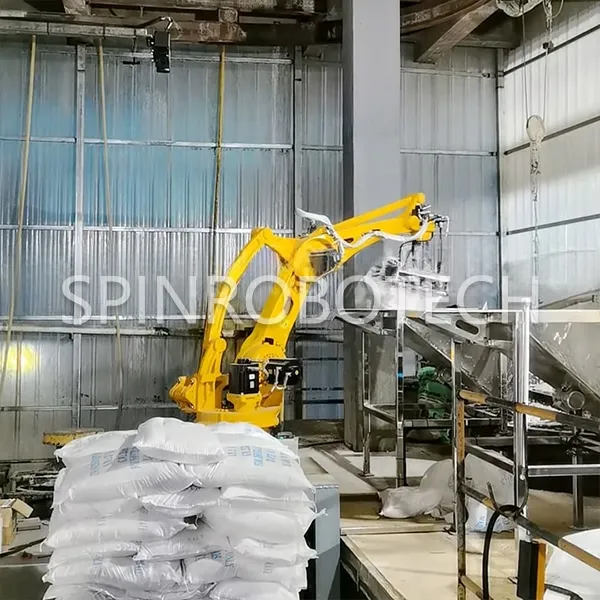
إن آلة إزالة الأكياس ذات الذراع الآلي من Spin قابلة للتطبيق على نطاق واسع في صناعات مثل البلاستيك, المواد الكيميائية, طعام, المستحضرات الصيدلانية, والبناء الذي يتطلب تفريغ كميات كبيرة من المسحوق المعبأ والمواد الخام الحبيبية.
كيفية اختيار معدات إزالة المنصات وتفريغها من Spin?
معلمات آلة تصحيح أكياس الذراع الآلية ER-180
| مصدر الطاقة/الطاقة | تيار متردد 380 فولت ±/5% ثلاثي الطور وأربع أسلاك |
| متطلبات الهوائية | القابضون / تركيبات: 0.8 MPa, 0.3 م3/دقيقة
كؤوس الشفط: 0.8 MPa, 0.6-1.1 م3/دقيقة إجمالي سعة خزان الهواء >600 ل |
| أبعاد | الارتفاع الإجمالي 3 م, نصف قطر تغطية الدوران 2.8 م, البصمة 6×6 م² |
| طول الكابل | 3م (من جسم الروبوت إلى خزانة التحكم) |
| منصات نقالة & الحد الأقصى لارتفاع إزالة الباليتات | ≥2300 مم (القابضون / التركيبات) | ≥2400 مم (كؤوس الشفط) |
| النطاق القابل للتطبيق | 10-50 منتج كجم
مشتمل: أكياس, كرتون, أوراق, كتل, أو منتجات مماثلة |
| منصات نقالة & كفاءة إزالة الباليتات | 400-500 دورات / ساعة (الحد الأقصى النظري),في وضع المعالجة المتزامنة للعنصر المزدوج, تحقيق 800-1000 وحدات / ساعة |
| استهلاك الطاقة | جسم ذراع الروبوت: 15 كيلوواط
تشكيل الناقل / ناقل تحديد المواقع: 1.5 كيلوواط |
| مرجع البليت | ≥1400 × 1600 مم (بما في ذلك نمط المكدس الفعلي), طول الكيس ≥750 مم |
| عنصر قابل للتخصيص | مدى الذراع الفعلي, إجمالي سعة الحمولة, عدد المحاور المشتركة |
| ترقية المتابعة | هوية الرؤية, خط ناقل البليت, آلية رفع الأكياس الترددية, نظام الربط المضاد للانهيار |
تقوم شركة We Spin بتزويد ثلاث منصات نقالة رئيسية & روبوتات إزالة الباليتات: آلة منصات نقالة ديكارتية ذكية, الروبوتات من نوع العمود, والأسلحة الآلية المفصلية. للحصول على معلومات مفصلة حول أنواع آلات منصات التحميل الثلاثة, انقر هنا: حلول المنصات الآلي: دليل كامل للديكارتي, نوع العمود, والروبوتات المفصلية
الأسلحة الروبوتية المفصلية: الحل المرن والذكي
تصميم احترافي:
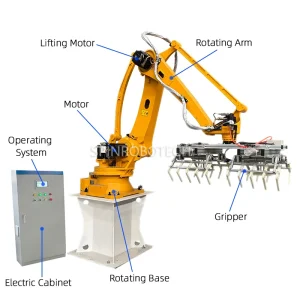
تقليد الذراع البشرية, إنه متعدد المفاصل, روبوت تسلسلي متعدد درجات الحرية. تشمل التكوينات السائدة 4 محاور (دوران القاعدة, أرجوحة الجزء العلوي من الذراع, أرجوحة الساعد, دوران المعصم) و 6 محاور (إضافة ميل المعصم والانعراج إلى التصميم رباعي المحاور). تعتمد بعض النماذج المُحسّنة خصيصًا لمنصة التحميل تصميمًا عالي الصلابة ذو 5 محاور لتبسيط الهيكل وتحسين الاستقرار.
مسار الحركة:
مظروف العمل كروي, والمسار مرن ومتنوع للغاية. من خلال الحركية المعقدة وخوارزميات تخطيط المسار (على سبيل المثال, حل الكينماتيكا العكسية), يمكنه تحقيق مسارات منحنية عشوائية في الفضاء وضبط اتجاه المستجيب النهائي. تدمج الأنظمة الحديثة أيضًا رؤية الذكاء الاصطناعي لتخطيط المسار الديناميكي.
السيناريوهات المطبقة والمشتركة:
تقديم أعلى مستويات المرونة, إنه الخيار الأول للتعامل مع أصناف متعددة وأحجام دفعات متغيرة من المواد. إنها مناسبة بشكل خاص لصناعات مثل لوجستيات التجارة الإلكترونية, الأجهزة المنزلية, 3ج الالكترونيات, وقطع غيار السيارات. يمكنه بسهولة إنجاز المهام المعقدة مثل "إزالة المنصات المختلطة من SKU". / منصات نقالة "و, عندما تكون مجهزة بأنظمة تعاونية, يتيح التعاون بين الإنسان والروبوت.
دليل الصيانة:
الأسئلة الشائعة حول الصيانة اليومية لأجهزة التحميل وأجهزة إزالة المنصات
إلى منصة نقالة مخصصة / روبوت إزالة الرواسب / آلة فتح الأكياس, ما نحتاجه منك:
| اسم المنتج | (الاسم العلمي للمنتج) |
| نموذج التغليف | (مفتوح, صمام, محاصر, ملزمة, إلخ.) |
| مواصفات المنتج | (كجم) |
| أبعاد المنتج | (طول) × (عرض) × (ارتفاع) مم |
| أبعاد البليت | (طول) × (عرض) × (ارتفاع) |
| أبعاد التراص | (طول) × (عرض) × (ارتفاع, بما في ذلك البليت) |
| نمط التراص | ______ قطعة لكل طبقة, ______ طبقات في المجموع |
SPIN – منصات نقالة احترافية & مزود حلول الروبوتات لإزالة المنصات
اتصل بنا للحصول على معدات أتمتة فعالة من حيث التكلفة ودعم فني متخصص!