لقد قمنا بتخصيص آلة إزالة المنصات ذات الذراع الآلية ESTUN لإزالة المنصات وفتح الأكياس, مزودة بكاميرا رؤية ثلاثية الأبعاد. يحتاج العميل إلى فتح أكياس التعبئة والتغليف لحبيبات كبريتات الزنك على خط الإنتاج الخاص به. بسبب المادة الناعمة لأكياس التغليف, تميل المكدس إلى التشوه بسهولة بعد إزالة طبقة التمدد الخارجية. طلب العميل صراحة قدرات التعرف على الرؤية. معلومات التعبئة والتغليف وخط الإنتاج الحالية للمنتج هي كما يلي:
اسم المنتج: حبيبات كبريتات الزنك
نموذج التعبئة والتغليف: حقيبة PP
مواصفات المنتج: 25 كجم لكل كيس
أبعاد المنتج/الحقيبة: 650×450×200 ملم
أبعاد البليت: 1200× 1000 ملم
نمط التراص: 5 قطع لكل طبقة, 12 طبقات في المجموع
إجمالي ارتفاع إزالة الباليتات: 1300 مم
بناءً على المعلومات الأساسية المذكورة أعلاه ومتطلبات مطابقة سرعة تغذية خط الإنتاج, لقد أوصينا وخصصنا الروبوت الآلي لإزالة الأكياس وفتح الأكياس ER-180 للعميل, مزودة بكاميرا 3Dvision, القابض المخصص (مصنوعة من 201 الفولاذ المقاوم للصدأ) وقادوس (مصنوعة من 201 الفولاذ المقاوم للصدأ). معلمات الروبوت هي كما يلي:
| حدود | |
| مصدر الطاقة/الطاقة | تيار متردد 380 فولت ±/5% ثلاثي الطور وأربع أسلاك |
| متطلبات الهوائية | القابضون / تركيبات: 0.8 MPa, 0.3 م3/دقيقة
كؤوس الشفط: 0.8 MPa, 0.6-1.1 م3/دقيقة إجمالي سعة خزان الهواء >600 ل |
| أبعاد | الارتفاع الإجمالي 3 م, نصف قطر تغطية الدوران 2.8 م, البصمة 6×6 م² |
| طول الكابل | 3م (من جسم الروبوت إلى خزانة التحكم) |
| كفاءة | 115 أكياس / ساعة |
| قوة | جسم ذراع الروبوت: 15 كيلوواط |
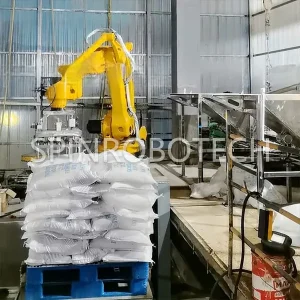
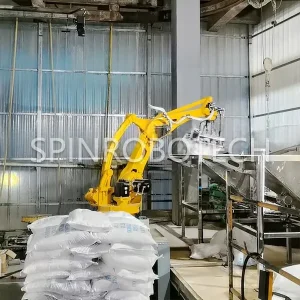
لقد تم تصحيح أخطاء آلة إزالة المنصات بالذراع الآلي وهي جاهزة لقبول العميل.
نحن نوفر ثلاثة روبوتات منصات نقالة رئيسية: روبوتات الإحداثيات الديكارتية, منصة نقالة من نوع العمود, والأسلحة الآلية المفصلية. للحصول على معلومات مفصلة حول أنواع آلات منصات التحميل الثلاثة, انقر هنا: حلول المنصات الآلي: دليل كامل للديكارتي, نوع العمود, والروبوتات المفصلية