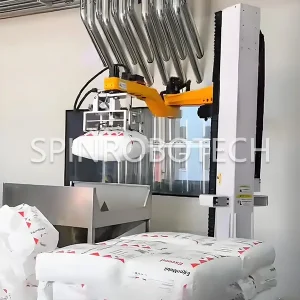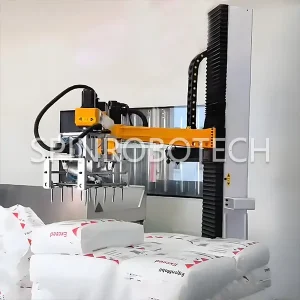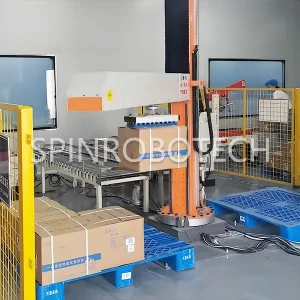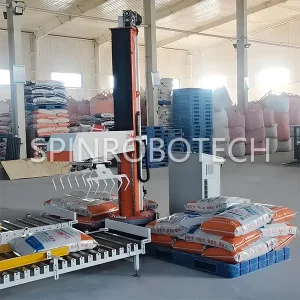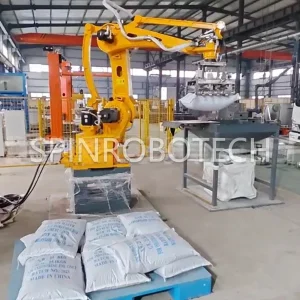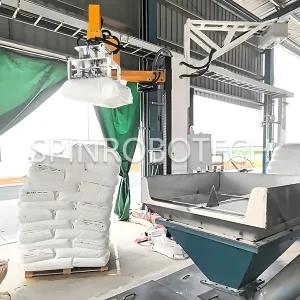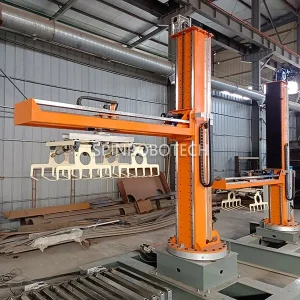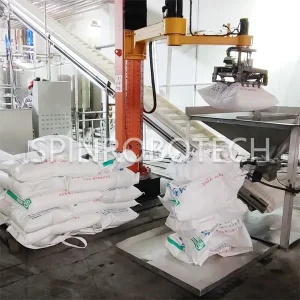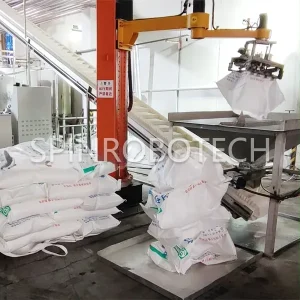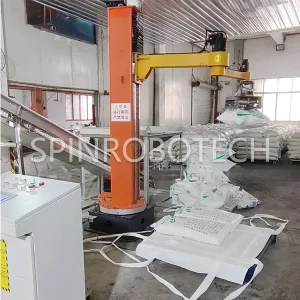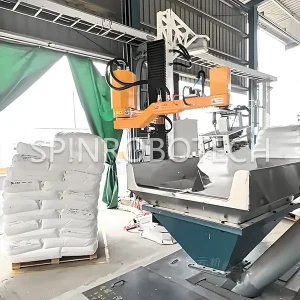

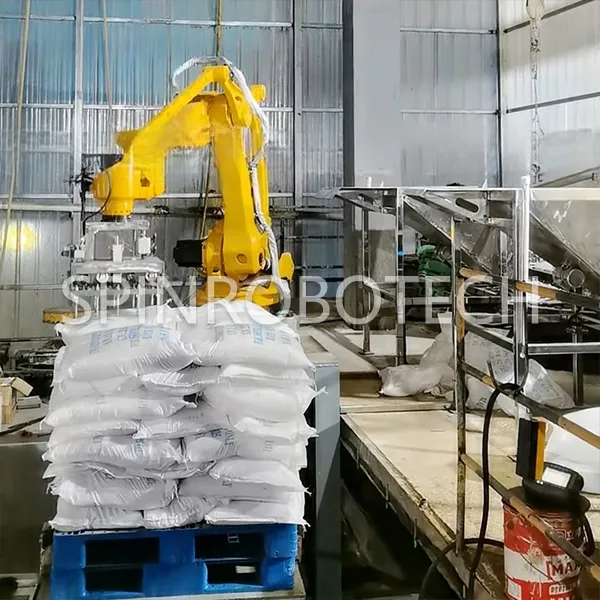
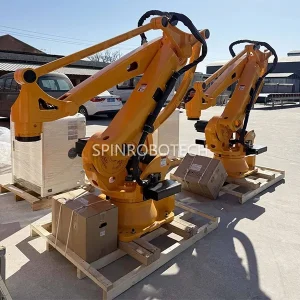

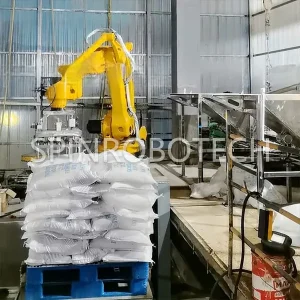
ロボットアームデバッグ機, カスタマイズされた多関節軸パレタイザー & 硫酸亜鉛顆粒25KG袋用デパレタイザー, 3Dビジョンカメラを搭載, カスタムグリッパーとホッパー, 自動ロボットアームデパレタイジング & CE認証を取得したパレタイジングロボット
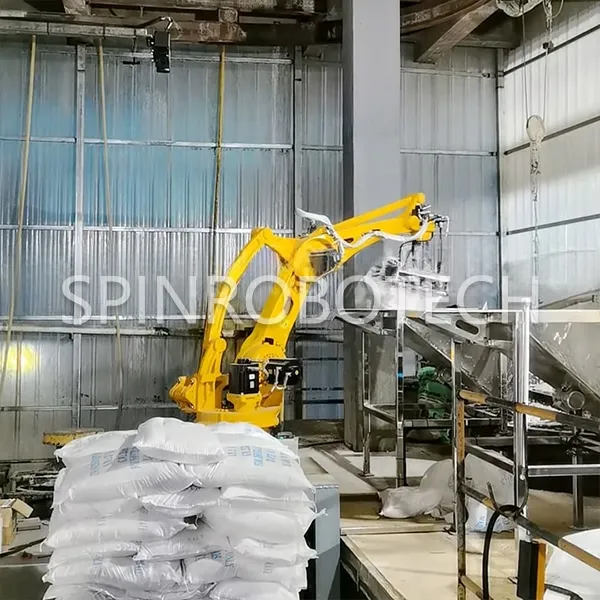
Spin のロボットアームデバッグ機はプラスチックなどの業界に幅広く適用可能, 化学薬品, 食べ物, 医薬品, 袋詰めされた粉粒体原料を大量に排出する工事や.
ロボットアームデバッグ機 ER-180 のパラメータ
| 電源・電源 | AC380V±/5% 三相4線 |
| 空気圧要件 | グリッパー/治具: 0.8 MPa, 0.3 ㎥
吸盤: 0.8 MPa, 0.6-1.1 ㎥ 総空気リザーバー容量 >600 L |
| 寸法 | 全高3m, 回転範囲半径 2.8m, 設置面積 6×6 平方メートル |
| ケーブル長 | 3メートル (ロボット本体から制御盤まで) |
| パレタイジング & デパレタイズの高さ制限 | ≤2300mm (グリッパー/治具) | ≤2400mm (吸盤) |
| 適用範囲 | 10-50 kg製品
含む: バッグ, カートン, シーツ, ブロック, または類似の製品 |
| パレタイジング & デパレタイジング効率 | 400-500 サイクル/時間 (理論上の最大値),二品目同時処理モード時, 達成する 800-1000 単位/時間 |
| 消費電力 | ロボットアーム本体: 15 kW
整形コンベア・位置決めコンベア: 1.5 kW |
| パレットリファレンス | ≤1400×1600mm (実際のスタックパターンを含む), バッグの長さ≤750mm |
| カスタマイズ可能な項目 | 実際の腕のスパン, 総積載量, 関節軸数 |
| 後続のアップグレード | ビジョンアイデンティティ, パレットコンベアライン, トン袋昇降往復機構, 転倒防止リンケージシステム |
We Spin は 3 つの主流のパレタイジングを提供します & デパレタイズロボット: スマートデカルトパレタイジングマシン, コラム型ロボット, 多関節ロボットアーム. 3種類のパレタイズ機の詳しい情報はこちら, ここをクリック: 自動パレタイジング ソリューション: デカルトの完全ガイド, 列の種類, および多関節ロボット
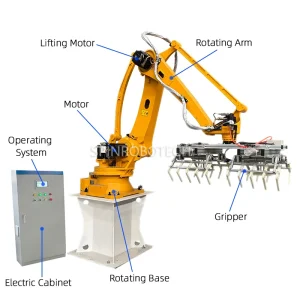
多関節ロボットアーム: 柔軟でインテリジェントなソリューション
プロフェッショナルなデザイン:
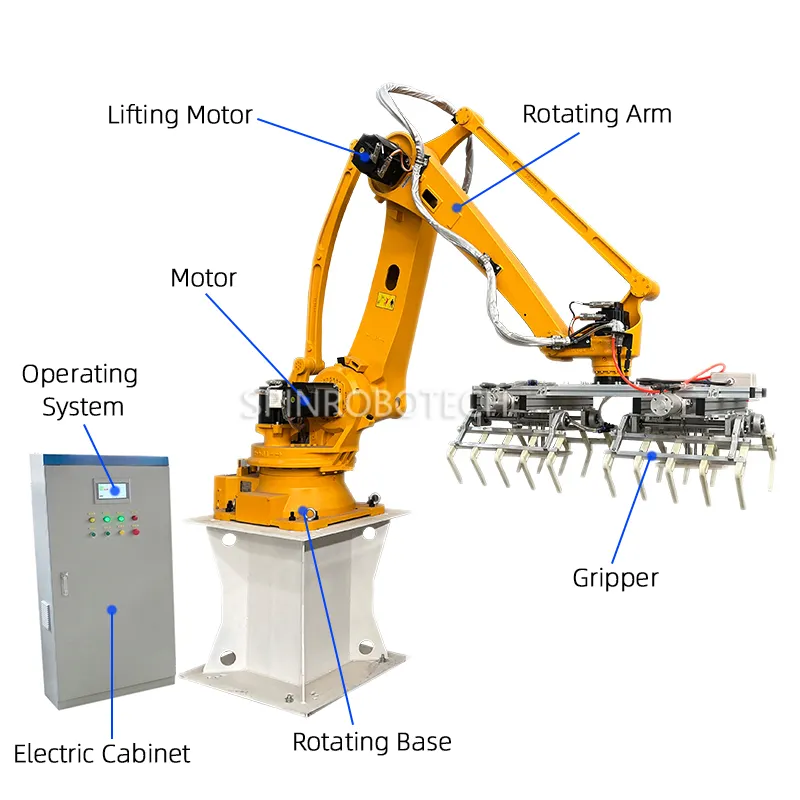
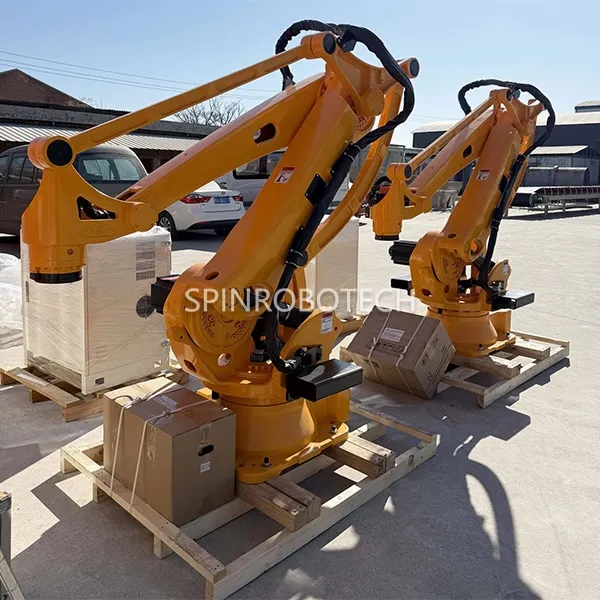
人間の腕を模倣する, それは多関節です, 多自由度シリアルロボット. 主流の構成には次のものがあります。 4 軸 (ベースローテーション, 上腕の振り, 前腕のスイング, 手首の回転) そして 6 軸 (4 軸設計に手首のピッチとヨーを追加). パレタイズに最適化した一部機種は5軸高剛性設計を採用し、構造の簡素化と安定性の向上を実現.
運動軌跡:
動作範囲は球面です, 軌道は非常に柔軟で多様です. 複雑な運動学と軌道計画アルゴリズムを通じて (例えば, 逆運動学ソリューション), 空間内で任意の曲線パスを実現し、エンドエフェクターの方向を調整できます。. 最新のシステムには、動的な経路計画のための AI ビジョンも統合されています.
該当する一般的なシナリオ:
最高の柔軟性を提供, 複数の品種やさまざまなバッチサイズの材料を処理する場合の最初の選択肢です。. 特に電子商取引物流などの業界に適しています。, 家電製品, 3Cエレクトロニクス, および自動車部品. 「混合SKUのデパレタイジング」などの複雑なタスクを簡単に実行できます。 / 「パレタイジング」と, 連携システム搭載時, 人間とロボットのコラボレーションを可能にする.
メンテナンスガイド:
パレタイザーおよびデパレタイザーの日常メンテナンスに関するよくある質問
カスタムパレチヤへ / 荷降ろしロボット / 袋を開ける機械, 私たちがあなたに必要なもの:
| 製品名 | (製品の学名) |
| 包装形態 | (オープントップ, バルブ, 箱入り, シート, 等) |
| 製品仕様 | (kg) |
| 製品寸法 | (長さ) × (幅) × (身長) mm |
| パレット寸法 | (長さ) × (幅) × (身長) |
| スタッキング寸法 | (長さ) × (幅) × (身長, パレットを含む) |
| スタッキングパターン | 1層あたり______個, 合計 ______ 層 |
SPIN – プロフェッショナルなパレタイジング & デパレタイジングロボットソリューションプロバイダー