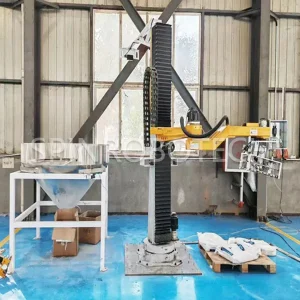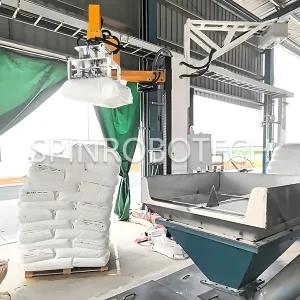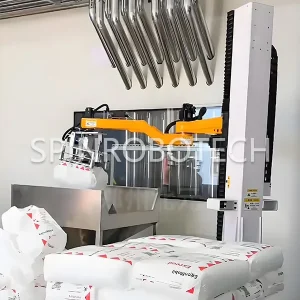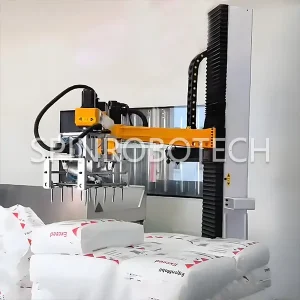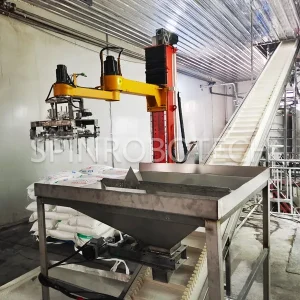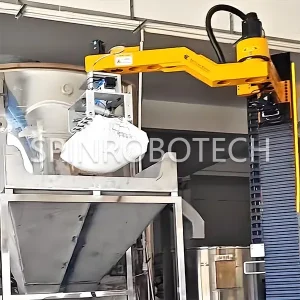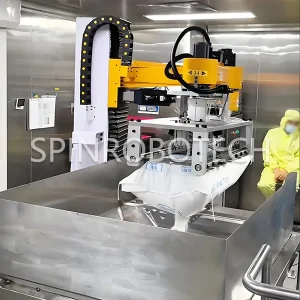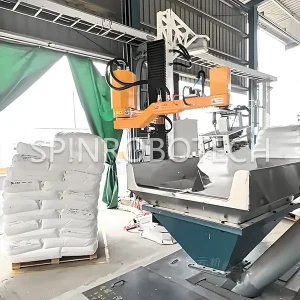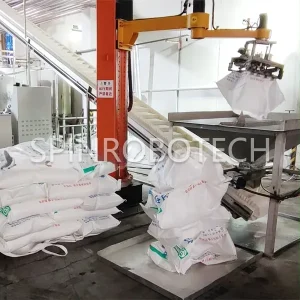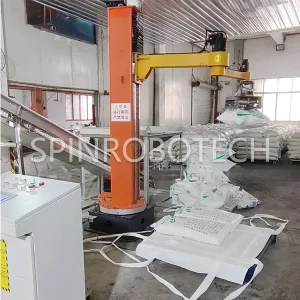
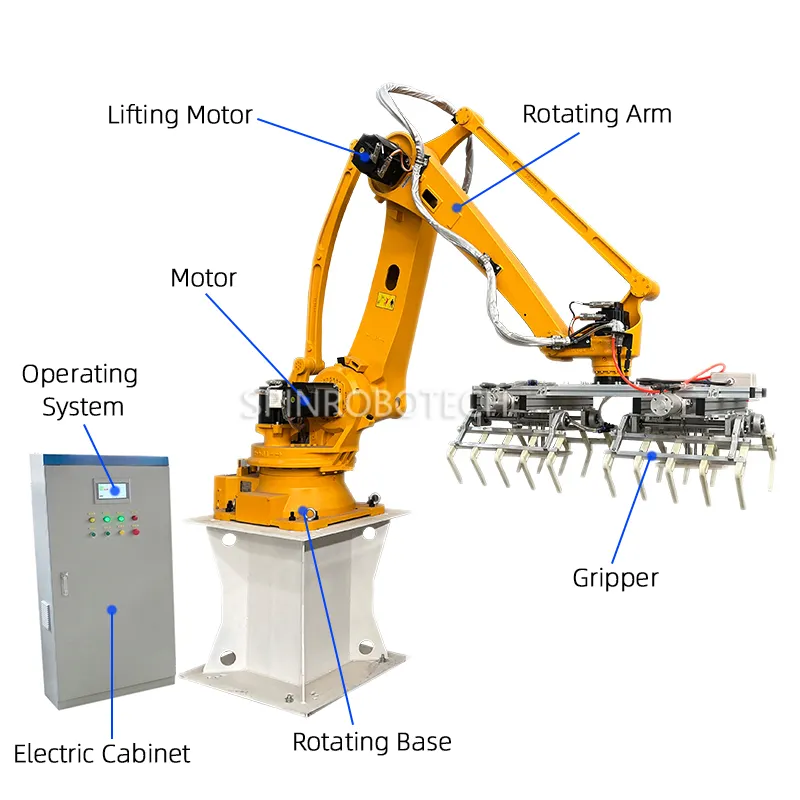

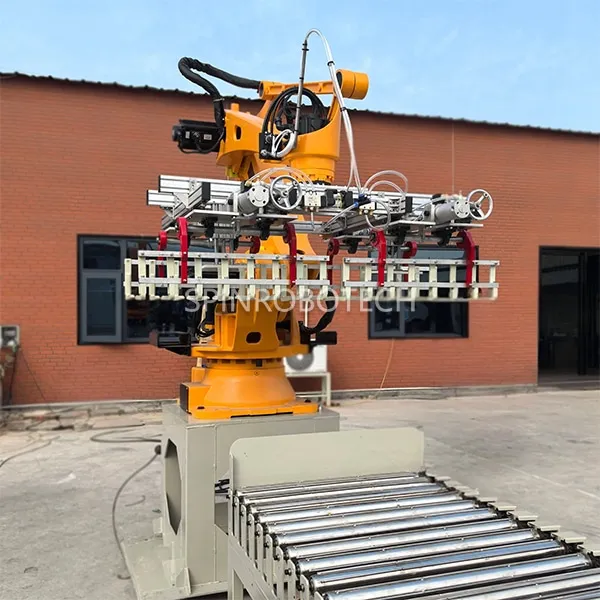
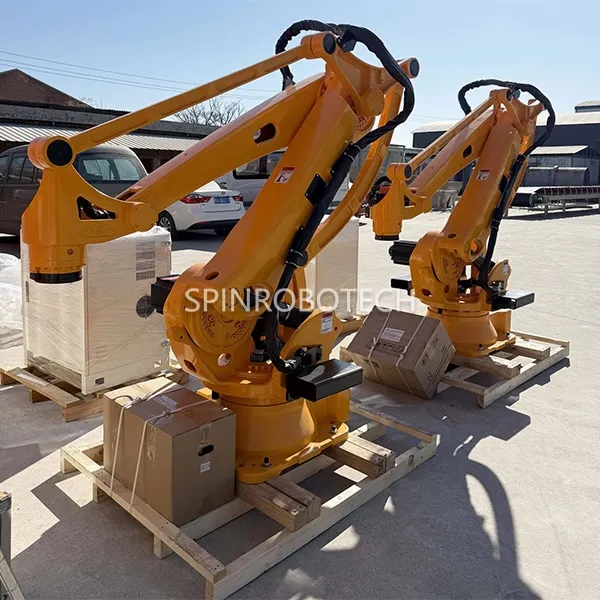


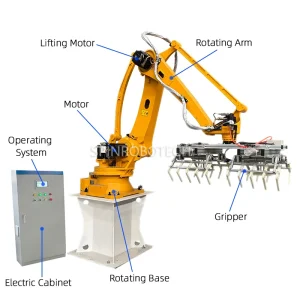

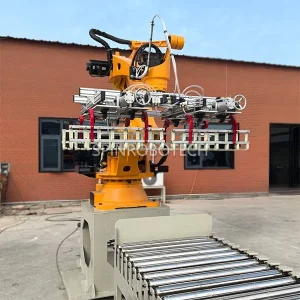
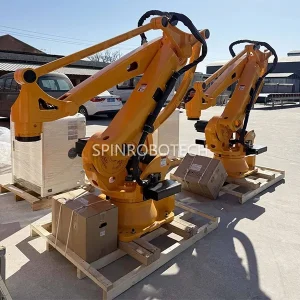
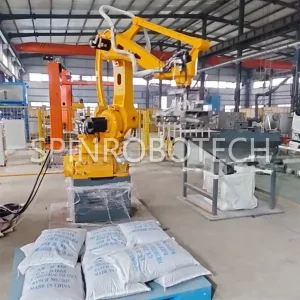
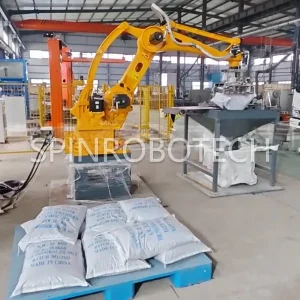
ESTUN 4-осевой роботизированный манипулятор, Оснащен специализированным инструментом на конце рычага. (ЕОАТ). Роботизированная рука с шарнирно-сочлененной осью и роботизированной рукой для депаллетизации мешков с индивидуальным захватом для продуктов в мешках, Высокоскоростная машина для распаковки, оснащенная бункером для материала, может быть сертифицирован CE.
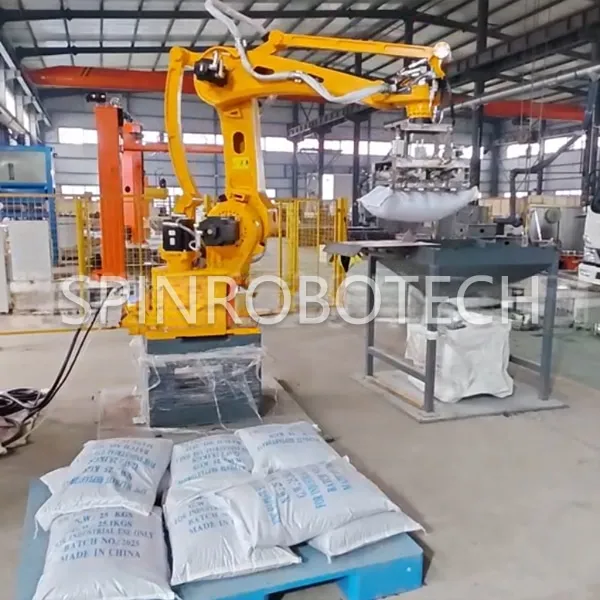
Роботизированная машина для распаковки манипуляторов Spin широко применяется в таких отраслях, как производство пластмасс., химикаты, еда, фармацевтика, и строительство, требующее выгрузки больших объемов порошкового и гранулированного сырья в мешках..
Параметры 4-осевого роботизированного манипулятора ESTUN ER-180
| Источник питания/Мощность | AC 380В±/5% трехфазный, четырехпроводный |
| Пневматические требования | Захваты/Приспособления: 0.8 МПа, 0.3 м³/минПрисоски: 0.8 МПа, 0.6-1.1 м³
Общая емкость воздушного резервуара >600 л |
| Размеры | Общая высота 3м., радиус охвата вращения 2,8м, площадь 6×6 м² |
| Длина кабеля | 3м (от корпуса робота до шкафа управления) |
| Ограничение высоты депаллетизации | ≤2300 мм (захваты/приспособления)
≤2400 мм (присоски) |
| Применимая область применения | 10-50 кг продукта
Включая: сумки, коробки, листы, блоки, или аналогичные продукты |
| Эффективность депаллетизации | 400-500 циклов/час (теоретический максимум)
в режиме одновременной обработки двух товаров, достижение 800-1000 единиц/час |
| Потребляемая мощность | Корпус руки робота: 15 кВт
Формирующий конвейер/позиционирующий конвейер: 1.5 кВт |
| Ссылка на поддон | ≤1400×1600 мм (включая фактическую структуру стека), длина сумки ≤750 мм |
| Настраиваемый элемент | Фактический размах рук, общая грузоподъемность, количество шарнирных осей |
| Последующее обновление | Видение идентичности, конвейерная линия для поддонов
возвратно-поступательный механизм подъема тонного мешка, система противосвертывания рычагов |
Основные преимущества:
-
Высокая эффективность & Стабильность, Значительно снижает потери: Включает 24/7 непрерывная работа, с высокоскоростными линиями, достигающими 40-46 мешков в минуту. Их высокая точность, соответствующий контроль может значительно снизить процент поломки мешков до уровня ниже 0,5‰., минимизация материальных потерь.
-
Гибкость & Ловкость, Быстрое реагирование: С помощью графической операции, возможность переключения между различными типами пакетов и моделями поддонов в течение нескольких минут, отлично поддерживает “малообъемный, смешанный” требованиям рынка и возможности быстрой переналадки.
-
Четкая рентабельность инвестиций (рентабельность инвестиций): Один блок может заменить 3-4 чернорабочие для поднятия тяжестей, с полным сроком окупаемости инвестиций, как правило, не более 8-10 месяцы, что делает его высокоэффективным активом, позволяющим экономить средства..
-
Безопасность & Надежность: Оснащен функциями совместной работы, они обеспечивают безопасность, освобождая работников от высокоинтенсивной работы, повторяющиеся задачи, оптимизация распределения рабочей силы.
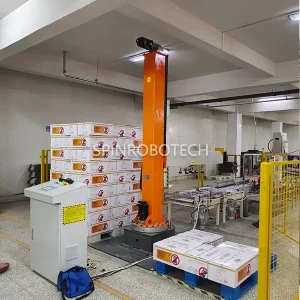
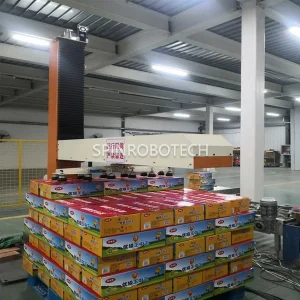
We Spin поставляет три основных варианта паллетирования & роботы для депаллетизации: умная декартова машина для укладки на поддоны, роботы колонного типа, и шарнирно-сочлененные роботизированные руки. Подробную информацию о трех типах паллетоукладчиков, кликните сюда: Автоматизированные решения для паллетирования: Полное руководство по декартову, Тип столбца, и шарнирно-сочлененные роботы
Шарнирно-сочлененные роботизированные руки: Гибкое и интеллектуальное решение
Профессиональный дизайн:
Имитация человеческой руки, это многосуставной, серийный робот с несколькими степенями свободы. Основные конфигурации включают в себя 4 топоры (базовое вращение, качание верхней части руки, свинг предплечья, вращение запястья) и 6 топоры (добавление шага и отклонения запястья к 4-осевой конструкции). Некоторые модели, специально оптимизированные для укладки на поддоны, имеют 5-осную конструкцию повышенной жесткости, упрощающую конструкцию и повышающую устойчивость..
Траектория движения:
Рабочая оболочка сферическая., и траектория чрезвычайно гибкая и разнообразная. Благодаря сложной кинематике и алгоритмам планирования траектории (например, решение обратной кинематики), он может создавать произвольные кривые траектории в пространстве и регулировать ориентацию рабочего органа. Современные системы также интегрируют видение искусственного интеллекта для динамического планирования пути..
Применимые и распространенные сценарии:
Предлагая высочайшую гибкость, это лучший выбор для обработки различных сортов и партий материалов разного размера.. Он особенно подходит для таких отраслей, как логистика электронной коммерции., бытовая техника, 3C электроника, и автомобильные детали. Он может легко выполнять сложные задачи, такие как «депаллетизация смешанных артикулов». / паллетирование» и, при наличии систем совместной работы, обеспечивает сотрудничество человека и робота.
Руководство по техническому обслуживанию:
Часто задаваемые вопросы по ежедневному техническому обслуживанию паллетайзеров и депаллетайзеров
К индивидуальному паллетизатору / робот для депаллетирования / машина для открывания пакетов, что нам нужно от тебя:
| Название продукта | (Научное название продукта) |
| Форма упаковки | (Открытый верх, Клапан, В штучной упаковке, Лист, и т. д.) |
| Спецификация продукта | (кг) |
| Размеры продукта | (Длина) × (Ширина) × (Высота) мм |
| Размеры поддона | (Длина) × (Ширина) × (Высота) |
| Размеры штабелирования | (Длина) × (Ширина) × (Высота, включая поддон) |
| Схема укладки | ______ штук на слой, Всего ______ слоев |
SPIN – Профессиональная паллетизация & Поставщик решений для роботов депаллетизации