Für einen Kunden haben wir einen EFORT 4-Achsen-Gelenkpalettierer mit Doppelpalettierungsstation angepasst. This client needs it for end-of-line palletizing at their tile adhesive production packaging line. Die vorhandenen Informationen zur Produktverpackung und Produktionslinie lauten wie folgt:
Produktname: Tile adhesive (Pulver)
Packaging type: Valve-type PP bag
Spezifikation: 20 kg pro Sack
Bag dimensions: 450×250×150 mm
Palettenabmessungen: 1100×1000 mm
Stapelmuster: 10 Beutel pro Schicht, 10 Schichten insgesamt
Gesamthöhe der Palettierung: 1600 mm
Based on the above basic information and the requirement to match the production line feeding speed, we recommended and customized the ER180-4-3200 robotic palletizing robot for the client. Die Roboterparameter sind wie folgt:
| Modell | ER180 – 4 – 3200 | Antriebssystem | AC-Servomotorantrieb | |||
| Robotertyp | Artikuliert | Montageart | Boden | |||
| Anzahl der gesteuerten Achsen | 4 | Zulässiges Drehmoment am Handgelenk | J 4 | 190 N·m | ||
| Nutzlast am Handgelenk | 180 kg | Zulässiges Trägheitsmoment des Handgelenks | J 4 | 56.6 kg ·㎡ | ||
| Wiederholbarkeit | ±0,1 mm | Maximale Geschwindigkeit pro Achse | J 1 | 104°/Sek | ||
| Robotermasse | 1350 kg | J 2 | 104°/Sek | |||
| Maximaler Arbeitsradius | 3160 mm | J 3 | 104°/Sek | |||
| Schutzklasse des Roboters | IP54 | J 4 | 210°/Sek | |||
| Schutzart des Controllers | IP54 | Bewegungsbereich der Achse | J 1 | ±180° | ||
| Installationsbedingungen | Umgebungstemperatur | 0~45 ℃ | J 2 | +40°/ – 86° | ||
| Umgebungsfeuchtigkeit | RH≤80 % | J 3 | +60°/ – 52° | |||
| Vibrationsbeschleunigung | 4.9 m/s2 | J 4 | ±360° | |||
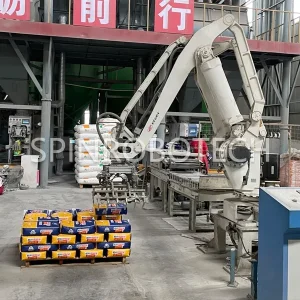
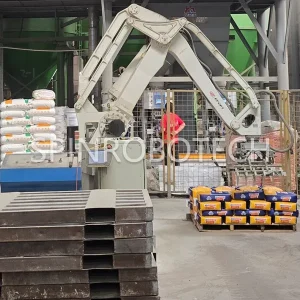
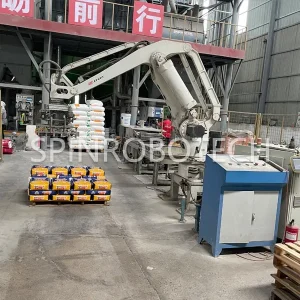
The robot has been delivered to the client and is now in use.
We Spin liefert drei gängige Palettierroboter: Kartesische Koordinatenroboter, Säulenpalettierer, und Gelenkroboterarme. Detaillierte Informationen zu den drei Palettiermaschinentypen, klicken Sie hier: Automatisierte Palletisierungslösungen: Ein vollständiger Leitfaden für kartesische, Spaltenstyp, und artikulierte Roboter