Мы настроили для клиента 4-осевой шарнирный паллетизатор EFORT с двойной станцией укладки на поддоны.. Этому клиенту он нужен для паллетирования в конце линии на упаковочной линии по производству плиточного клея.. Информация о существующей упаковке продукта и производственной линии следующая::
Название продукта: Клей для плитки (пудра)
Тип упаковки: ПП мешок клапанного типа
Спецификация: 20 кг за мешок
Размеры сумки: 450×250×150 мм
Размеры поддона: 1100×1000 мм
Схема укладки: 10 мешки на слой, 10 слои всего
Общая высота паллетирования: 1600 мм
На основе приведенной выше базовой информации и требований соответствия скорости подачи производственной линии., мы порекомендовали и настроили для клиента робота-паллетизатора ER180-4-3200. Параметры робота следующие::
| Модель | ЭР180 – 4 – 3200 | Система привода | Сервопривод переменного тока | |||
| Тип робота | шарнирно-сочлененный | Тип крепления | Земля | |||
| Количество управляемых осей | 4 | Допустимый крутящий момент запястья | Дж 4 | 190 Н·м | ||
| Полезная нагрузка на запястье | 180 кг | Допустимый момент инерции запястья | Дж 4 | 56.6 кг·㎡ | ||
| Повторяемость | ±0,1 мм | Максимальная скорость на ось | Дж 1 | 104°/сек | ||
| Масса робота | 1350 кг | Дж 2 | 104°/сек | |||
| Максимальный рабочий радиус | 3160 мм | Дж 3 | 104°/сек | |||
| Рейтинг защиты робота | IP54 | Дж 4 | 210°/сек | |||
| Степень защиты контроллера | IP54 | Диапазон перемещения оси | Дж 1 | ±180° | ||
| Условия установки | Температура окружающей среды | 0~45 ℃ | Дж 2 | +40°/ – 86° | ||
| Влажность окружающей среды | Относительная влажность≤80% | Дж 3 | +60°/ – 52° | |||
| Виброускорение | 4.9 м/с2 | Дж 4 | ±360° | |||
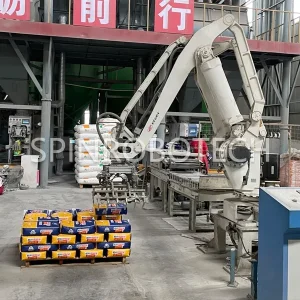
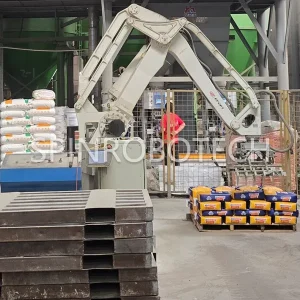
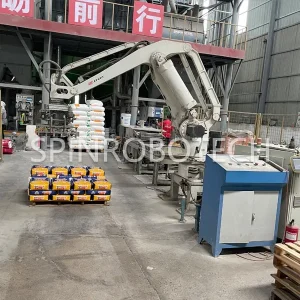
Робот доставлен клиенту и сейчас используется..
We Spin поставляет три основных робота-укладчика на поддоны: роботы в декартовых координатах, паллетайзер колонного типа, и шарнирно-сочлененные роботизированные руки. Подробную информацию о трех типах паллетоукладчиков, кликните сюда: Автоматизированные решения для паллетирования: Полное руководство по декартову, Тип столбца, и шарнирно-сочлененные роботы