Мы настроили декартовый укладчик XYZ для одного из наших клиентов, чтобы обеспечить эффективную укладку на поддоны на линии по производству пластиковых гранул.. Существующая упаковка продукта и информация о линии следующие::
Название продукта: Пластиковые гранулы
Форма упаковки: ПП мешки
Спецификация продукта: 20 кг/мешок
Размеры продукта: 650×550×160 мм
Размеры поддона: 1300×1100 мм
Схема укладки: 4 мешки на слой, 9–10 слоев
Общая высота поддона: 1600 мм
На основе приведенной выше базовой информации, мы порекомендовали и настроили модель 160 Декартовский робот-укладчик XYZ для клиента, оснащен специально разработанным захватом. Параметры машины следующие::
| Параметры | |
| Власть | AC 380В±/5% трехфазный, четырехпроводный |
| Пневматические требования | Захваты: 0.6-0.8 МПа, ≥0,3 мин/мин
Общая емкость воздушного резервуара >600 л |
| Размеры | Общая высота 2,6м., длина 2,5 м, ширина 2,1м
Площадь занимаемой площади 2,5×2,1 м² |
| Длина кабеля | 3м (от корпуса робота до шкафа управления) |
| Высота паллетирования | ≤1600 мм |
| Применимая область применения | 10-50кг продукта
Включая: сумки, коробки, листы, блоки, или аналогичные продукты |
| Эффективность паллетирования | 300-400 циклов/час (теоретический максимум) |
| Потребляемая мощность | Тело робота: 6.5 кВт |
| Ссылка на поддон | ≤1200×1400 мм (включая фактическую структуру стека) |
| Настраиваемый элемент | Длина поперечного рычага, высота столбца, базовая длина, специальные захваты |
| Последующее обновление | Видение идентичности, конвейерная линия для поддонов
Механизм подъема и возвратно-поступательного движения тонного мешка, система противосвертывания рычагов |
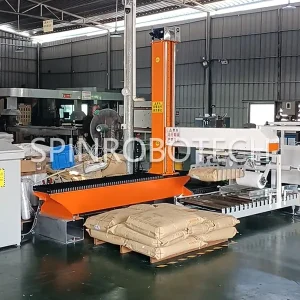
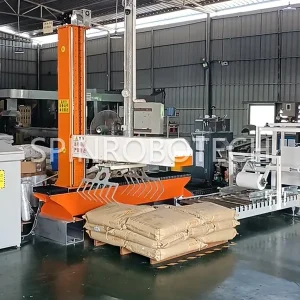
Машина прошла приемочный контроль и в настоящее время находится в процессе подачи заявки на сертификацию CE..
We Spin поставляет три основных робота-укладчика на поддоны: роботы в декартовых координатах, паллетайзер колонного типа, и шарнирно-сочлененные роботизированные руки. Подробную информацию о трех типах паллетоукладчиков, кликните сюда: Автоматизированные решения для паллетирования: Полное руководство по декартову, Тип столбца, и шарнирно-сочлененные роботы
Декартовский паллетизатор XYZ: Стабильный выбор для прецизионных и тяжелых грузов
Профессиональный дизайн:
На основе декартовой системы координат, использование портальной или колонной конструкции. Ядро состоит из трех наборов блоков линейного движения.: ось X (горизонтальный левый/правый), ось Y (горизонтальный вперед/назад), и ось Z (вертикально вверх/вниз). Для балансировки крутящего момента, создаваемого кантилеверами с большим ходом., оси Y и Z часто используют двойные линейные блоки и двойные ползунки для обеспечения стабильности движения и механической жесткости.. Дополнительная ось А (вращение) может быть добавлен для обработки сложных материалов, формирование 4-осной конфигурации.
Траектория движения:
Концевой эффектор движется только линейно по оси X., Да, и оси Z. Тип траектории простой, выполнение перемещений из пункта в пункт посредством комбинаций трехнаправленных линейных перемещений. Его рабочая оболочка представляет собой точное прямоугольное или кубовидное пространство..
Применимые и распространенные сценарии:
Использование высокой жесткости и способности выдерживать большие нагрузки., он особенно подходит для работы с тяжелыми, большой, и материалы правильной формы. Широко используется в таких отраслях, как автомобилестроение., строительные материалы, металлургия, и тяжелая техника. Общие сценарии включают обработку и укладку форм на поддоны., металлические слитки, плиты/панели, тяжелые детали, и другие предметы правильной формы.
SPIN – Профессиональная паллетизация & Поставщик решений для роботов депаллетизации
Мы предоставляем комплексное обслуживание от выбора и планирования до послепродажной поддержки.. Свяжитесь со мной для индивидуального решения на основе ваших материалов и сайта.!