Мы настроили роботизированную машину для депаллетизации ESTUN для депаллетизации и открытия пакетов., оснащен камерой 3D-видения. The client needs to open the packaging bags of zinc sulfate granules on their production line. Благодаря мягкому материалу упаковочных пакетов, the stack tends to deform easily after the outer stretch film is removed. The client explicitly requested vision recognition capabilities. Информация о существующей упаковке продукта и производственной линии следующая::
Название продукта: Zinc sulfate granules
Форма упаковки: PP bag
Спецификация продукта: 25 кг за мешок
Размеры продукта/сумки: 650×450×200 mm
Размеры поддона: 1200×1000 мм
Схема укладки: 5 штук на слой, 12 слои всего
Общая высота депаллетизации: 1300 мм
На основе приведенной выше базовой информации и требований соответствия скорости подачи производственной линии., we recommended and customized the ER-180 robotic depalletizing and bag opening robot for the client, equipped with 3Dvision camera, a custom gripper (made of 201 stainless steel) and a hopper (made of 201 stainless steel). Параметры робота следующие::
| Параметры | |
| Источник питания/Мощность | AC 380В±/5% трехфазный, четырехпроводный |
| Пневматические требования | Захваты/Приспособления: 0.8 МПа, 0.3 м³
Присоски: 0.8 МПа, 0.6-1.1 м³ Общая емкость воздушного резервуара >600 л |
| Размеры | Общая высота 3м., радиус охвата вращения 2,8м, площадь 6×6 м² |
| Длина кабеля | 3м (от корпуса робота до шкафа управления) |
| Эффективность | 115 мешков/час |
| Власть | Корпус руки робота: 15 кВт |
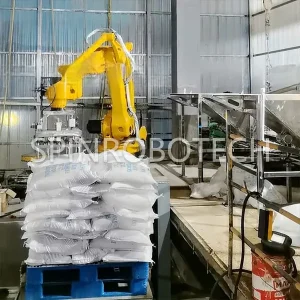
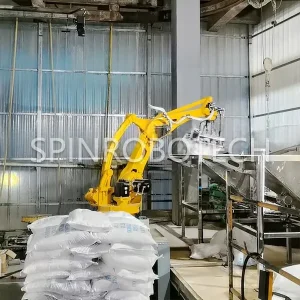
The robotic arm depalletizing machine has been debugged and is ready for customer acceptance.
We Spin поставляет три основных робота-укладчика на поддоны: роботы в декартовых координатах, паллетайзер колонного типа, и шарнирно-сочлененные роботизированные руки. Подробную информацию о трех типах паллетоукладчиков, кликните сюда: Автоматизированные решения для паллетирования: Полное руководство по декартову, Тип столбца, и шарнирно-сочлененные роботы